BLOG
Kamera für die Qualitätskontrolle auswählen: 7 Schritte zum richtigen Prüfsystem
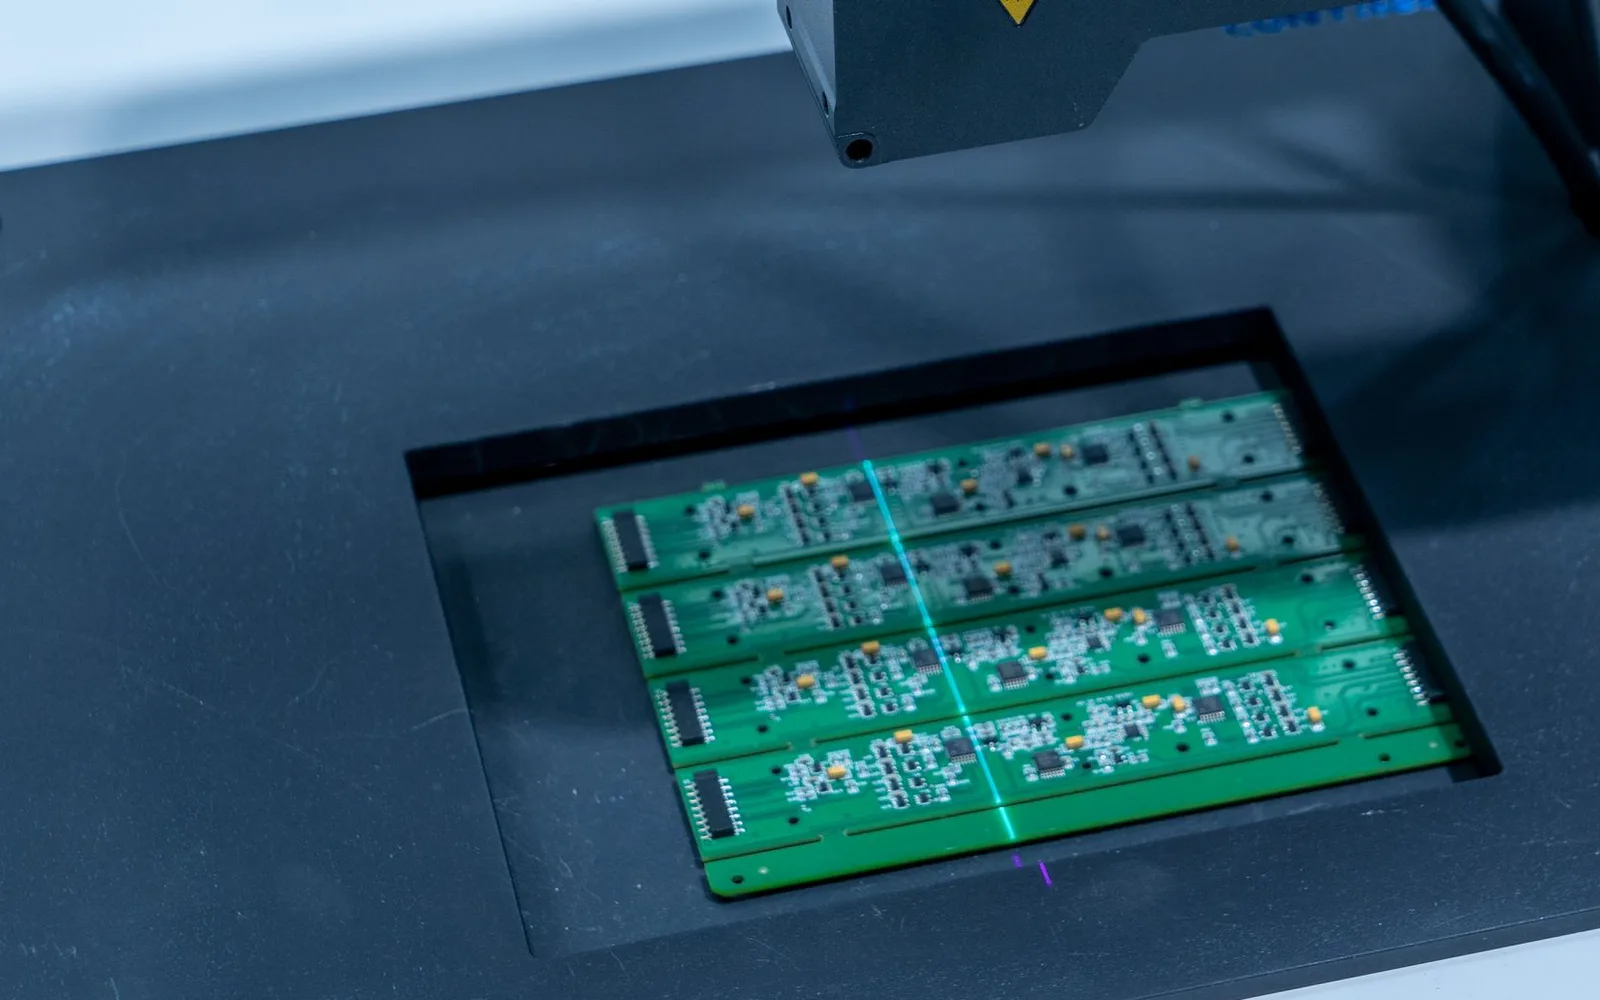
Die Auswahl einer Kamera für die Qualitätskontrolle beginnt nicht bei der Kamera. Sie beginnt beim Bauteil, beim gesuchten Fehler und bei der Taktgeschwindigkeit der Linie. Bei den meisten gescheiterten Prüfprojekten, die wir im Feld sehen, ist die Hardware nicht schlecht; die Kamera soll eine Aufgabe erfüllen, die nie definiert wurde. Dieser Beitrag zeigt, welche Fragen in welcher Reihenfolge gestellt werden, wohin das Budget tatsächlich fließt und was vor dem Kauf einzufordern ist.
Zuerst den Fehler beschreiben, nicht die Kamera
Drei Fragen müssen im ersten Gespräch beantwortet werden: Welchen Fehler wollen wir erkennen? Wie viele Millimeter misst der kleinste nicht akzeptable Fehler? Wie viele Teile laufen pro Minute durch? Ohne diese drei Antworten wird die Kameraauswahl zur Schätzung. Die Fehlerart bestimmt auch die Grundform der Lösung.
| Fehlerart | Beispiel | Richtiger Ansatz |
|---|---|---|
| Maßhaltigkeit | Bohrungsdurchmesser, Abstand, Winkel | Kalibrierte 2D-Messung oder 3D-Scan |
| Oberfläche | Kratzer, Delle, Gusslunker, Lötfehler | Schräg- oder Dunkelfeldbeleuchtung, meist Deep Learning |
| Vorhandensein | Fehlende Schraube, verdrehtes Teil, leeres Fach | Einfache regelbasierte Prüfung, geringe Auflösung genügt |
| Lesen | Barcode, DataMatrix, Chargen- und Datumsdruck | Leseorientierte Smart-Kamera, kontrastreiche Beleuchtung |
| Position | Wo der Roboter das Teil greifen soll | 3D-Kamera zur Lageerkennung |
Mehrere dieser Arten können an derselben Linie auftreten. Dann ist es günstiger, die Station aufzuteilen, als von einer Kamera alles zu erwarten. Anwendungsbeispiele haben wir in den Beiträgen zur visuellen Qualitätskontrolle in der Automobilproduktion und zur Leiterplattenprüfung in der Elektronikfertigung ausgeführt.
Auflösung wird berechnet, nicht geraten
Die Auswahl der Auflösung beruht auf einem einfachen Verhältnis. Man teilt die Pixelzahl der Kamera in der Breite durch die Breite des Sichtfelds und erhält Pixel pro Millimeter. Damit ein Fehler zuverlässig erkannt wird, sollte er in der Regel mindestens 3 Pixel abdecken; in kritischen Anwendungen sind es 5.
Ein Beispiel: Wird ein 200 mm breiter Bereich mit einer 5-Megapixel-Kamera (etwa 2450 Pixel in der Breite) erfasst, ergeben sich rund 12 Pixel pro Millimeter. Ein Fehler von 0,25 mm entspricht damit etwa 3 Pixeln. Soll Kleineres erkannt werden, muss entweder die Auflösung steigen oder das Sichtfeld kleiner werden, das Teil also in mehreren Aufnahmen abgetastet werden. Eine ohne diese Rechnung beschaffte Kamera ist die häufigste Ursache der Klage, das System sehe den Fehler “mal ja, mal nein”.
Die halbe Arbeit ist die Beleuchtung
Der Erfolg eines Prüfprojekts entscheidet sich zu einem großen Teil an der Beleuchtung. Die richtige Beleuchtung trennt den Fehler vom Hintergrund und macht der Software die Arbeit leicht. Die falsche macht auch die teuerste Kamera nutzlos.
- Ringlicht: universell, gut bei ebenen Oberflächen.
- Schräg- und Dunkelfeldlicht: macht Kratzer und Dellen über Schatten sichtbar.
- Durchlicht: stabilste Methode für Messung und Vorhandenseinsprüfung am Umriss.
- Domlicht: streut Reflexionen auf glänzenden und gewölbten Oberflächen.
- Infrarot und Sonderwellenlängen: machen Materialunterschiede sichtbar, die das Auge nicht trennt.
Eine weitere Regel: Das Umgebungslicht muss beherrscht sein. Wenn Tageslicht durch ein Fenster morgens und nachmittags unterschiedliche Ergebnisse erzeugt, arbeitet das System instabil. Warum Kamera, Objektiv und Beleuchtung gemeinsam ausgewählt werden, haben wir im Beitrag zu Industriekameras und Beleuchtung behandelt.
Geschwindigkeit und Bewegung: Steht das Teil oder läuft es?
Wird das Bild aufgenommen, während sich das Teil auf dem Band bewegt, muss die Belichtungszeit kurz genug sein, damit keine Bewegungsunschärfe entsteht. Kurze Belichtung braucht mehr Licht, was Beleuchtungsleistung und meist Blitztriggerung nach sich zieht. Anwendungen, in denen das Teil angehalten werden kann, sind günstiger und stabiler; im Linienentwurf sollte das nach Möglichkeit bevorzugt werden.
Die Geschwindigkeit bestimmt auch die nötige Rechenleistung. Bei 60 Teilen pro Minute und bei 600 Teilen pro Minute sieht die Softwarearchitektur völlig unterschiedlich aus.
2D oder 3D?
Für Farbe, Druck, Oberfläche und Vorhandensein genügt eine 2D-Kamera und kostet weniger. Höhe, Ebenheit, Volumen, Krümmung und die Frage, wo ein Roboter das Teil greifen soll, verlangen 3D. Eine falsche Wahl ist in beide Richtungen teuer: unnötiges 3D bläht das Budget auf, unzureichendes 2D blockiert das Projekt von Anfang an. Die Unterschiede haben wir im Vergleich der 3D-Kameratechnologien erklärt.
Regelbasierte Software oder Deep Learning?
Bei Messung, Lage und Lesen ist klassische regelbasierte Bildverarbeitung schneller und berechenbarer. Bei Oberflächenfehlern mit hoher natürlicher Streuung lassen sich Regeln kaum formulieren, dort übernimmt Deep-Learning-Klassifikation. Der Preis von Deep Learning sind Daten: ohne gesammelte und gelabelte Fehlerbilder entsteht kein Modell. Diese Unterscheidung haben wir in KI-gestützte Qualitätskontrolle und Bildverarbeitung 2026 diskutiert.
Smart-Kamera oder PC-basiertes System?
Eine Smart-Kamera ist eine kompakte Lösung mit Prozessor und Software im Gehäuse. Für Anwendungen mit einer Station, einer Aufgabe und mittlerer Geschwindigkeit ist sie schnell installiert und günstiger. Anwendungen mit vielen Kameras, hoher Auflösung oder Deep-Learning-Last brauchen eine Architektur mit Industrie-PC. Entscheidend ist nicht die Marke, sondern die Rechenlast und die Wahrscheinlichkeit künftiger Erweiterung.
Wohin fließt das Budget wirklich?
Wer nach dem Preis einer Prüfkamera fragt, denkt meist an die Kamera selbst. In den Gesamtkosten einer Prüfstation ist die Kamera ein kleiner Posten. Ein typisches Angebot enthält:
- Kamera, Objektiv und Beleuchtung
- Mechanische Aufnahme, Gehäuse und Abschirmung des Umgebungslichts
- Triggersensor, SPS-Anbindung und Ausschleusmechanik
- Softwarelizenz und Applikationsengineering
- Musterprüfung oder PoC
- Inbetriebnahme, Bedienerschulung, Dokumentation
- Gewährleistung und jährliche Wartung
Wie sich die tatsächlichen Kosten jenseits des Hardwarepreises zusammensetzen, haben wir im Beitrag zu den Integrationskosten in der Roboterautomation Posten für Posten aufgeschlüsselt. Das günstigste Angebot hat meist den engsten Leistungsumfang.
Vor dem Kauf unbedingt einen Musterversuch verlangen
Der einzige verlässliche Weg herauszufinden, ob ein Prüfsystem in Ihrem Werk funktioniert, ist ein Versuch mit Ihren eigenen Teilen. Fordern Sie dabei zwei Dinge schriftlich ein:
- Echte Muster: Gutteile und Fehlteile, nach Möglichkeit auch Grenzfälle.
- Ein schriftliches Abnahmekriterium: Zahlen für Schlupf und Falschausschuss. “Es funktioniert sehr gut” ist kein Kriterium.
Die Falschausschussrate ist ebenso wichtig wie übersehene Fehler: Ein System, das laufend Gutteile aussortiert, wird binnen weniger Wochen von der Bedienmannschaft abgeschaltet. In Branchen wie Lebensmittel und Pharma, in denen Rückverfolgbarkeit gefordert ist, müssen Aufzeichnung und Berichtswesen vorab besprochen werden; das haben wir im Beitrag zur Bildverarbeitung in Lebensmittel und Pharma behandelt.
Fünf häufige Fehler
- Die Beleuchtung nach hinten schieben und nicht ins Budget aufnehmen
- Ohne Auflösungsrechnung “möglichst viele Megapixel” fordern
- Deep Learning zusagen, bevor Fehlermuster gesammelt sind
- Das Abnahmekriterium nicht in den Vertrag schreiben
- Die Bedienoberfläche vernachlässigen, sodass das Ergebnis in der Fertigung nicht ablesbar ist
Wie MIS Otomasyon arbeitet
Prüfprojekte beginnen wir grundsätzlich mit einem Versuch an Ihren eigenen Teilen und einem schriftlichen Erfolgskriterium. Kamera, Objektiv und Beleuchtung wählen wir nach Anwendung aus, ohne an eine einzige Marke gebunden zu sein. Sehen Sie sich unsere Prüffamilie MIS-INSPECT an, lesen Sie im Beitrag Automatisierungsunternehmen auswählen, worauf bei der Bewertung eines Integrators zu achten ist, oder fordern Sie für Ihr Bauteil eine Demo zur Machbarkeitsprüfung an.