BLOG
Wohin gehört der erste Roboter in der Fabrik?
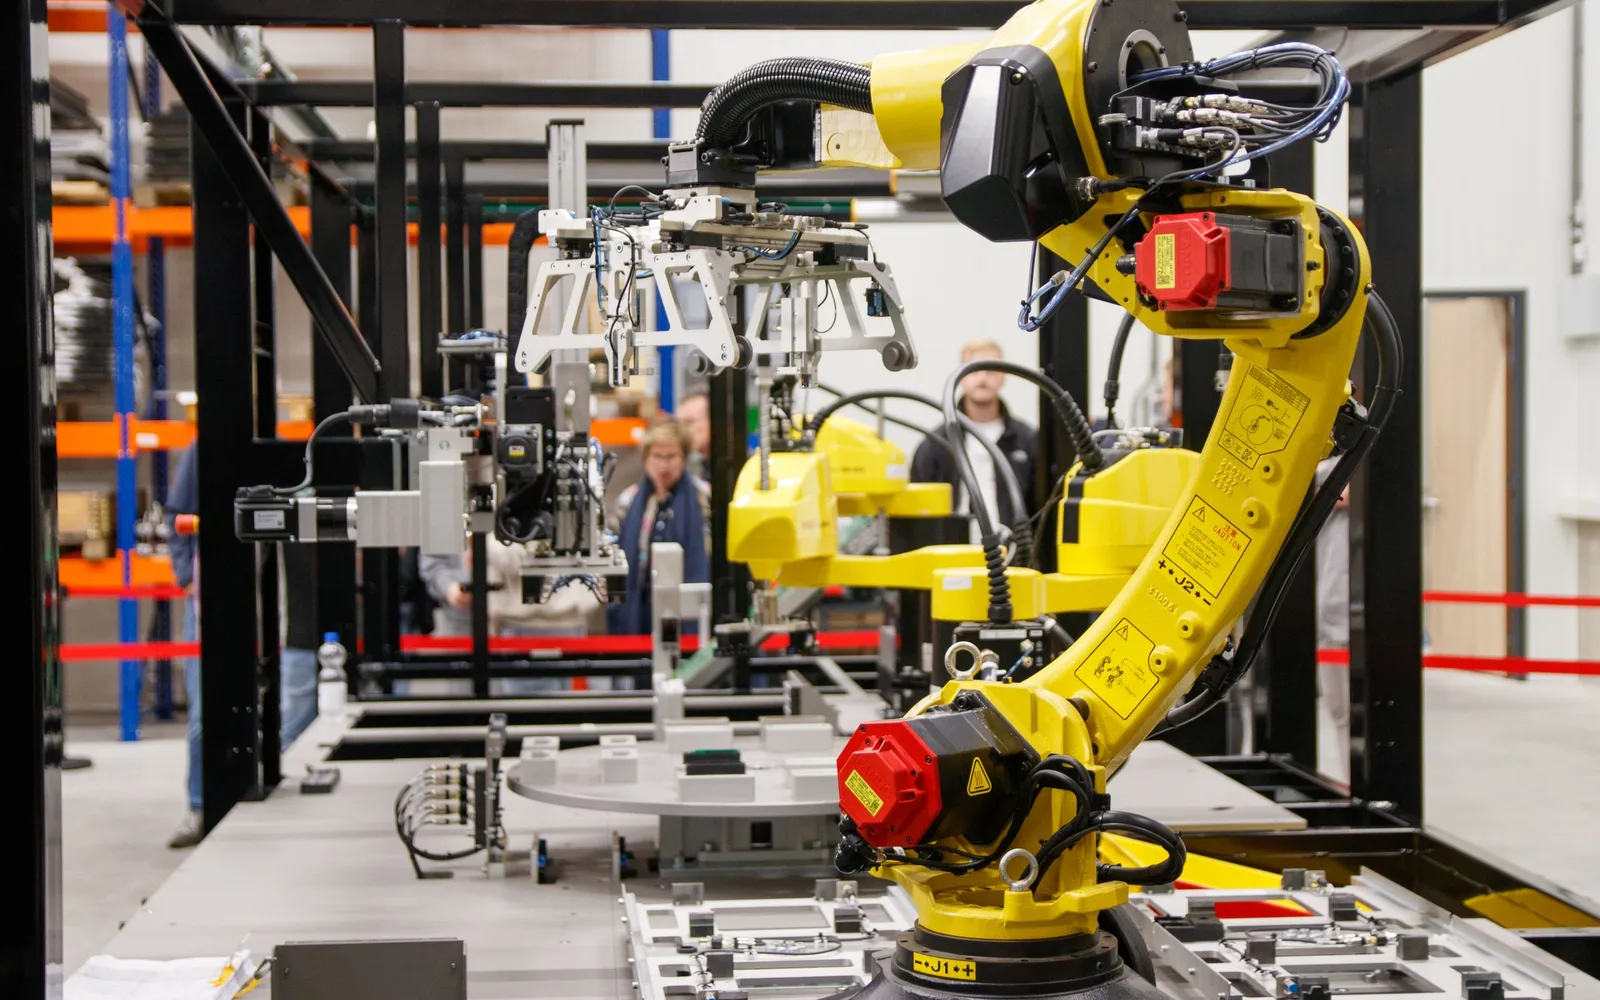
Bei der ersten Roboterinvestition ist die entscheidende Frage nicht, welche Robotermarke gekauft wird, sondern auf welche Aufgabe der Roboter gesetzt wird. Eine falsch gewählte erste Anwendung beschädigt mehr als nur dieses Projekt: Hat ein Werk erst einmal gesagt “wir haben es versucht, es hat nicht funktioniert”, kommt die zweite Investition jahrelang nicht auf die Tagesordnung. Dieser Beitrag zeigt, wie die richtige Aufgabe für den ersten Roboter gewählt wird, welche Anwendungen sich für den Einstieg eignen und wo ein Roboter nicht hingehört.
Fünf Merkmale der richtigen Aufgabe für den ersten Roboter
- Sie wiederholt sich. Läuft dieselbe Bewegung den ganzen Tag, macht ein Roboter sie gut. Aufgaben, die sich mit jedem Teil ändern und Urteilsvermögen verlangen, eignen sich nicht als erstes Projekt.
- Die Teilebereitstellung ist geordnet. Wie das Teil zum Roboter kommt, ist die halbe Aufgabe. Teile auf Paletten, in Trays oder auf einem Förderband sind weit einfacher als Teile aus einer ungeordneten Kiste.
- Sie hat eine messbare Ausbringung. Teile pro Stunde, Ausschuss, Stillstandsminuten. Wo nichts gemessen wird, bleibt auch der Nutzen des Roboters strittig.
- Sie ist für Menschen schwer oder riskant. Schweres Heben, Hitze, scharfe Kanten, repetitive Belastung. Der Gewinn liegt hier nicht nur in der Geschwindigkeit, sondern in Arbeitssicherheit und Fluktuation.
- Steht sie, steht nicht das Werk. Das erste Projekt auf den einzigen kritischen Punkt des Werks zu setzen, ist unnötiges Risiko. Für die Lernphase ist eine sichtbare, aber zweitrangige Aufgabe besser.
Hier beginnen die meisten
| Anwendung | Warum sie als Erstprojekt taugt | Worauf zu achten ist |
|---|---|---|
| Palettierung und Depalettierung | Repetitive, schwere Arbeit mit bekannter Teileanordnung | Palettenmuster und Kartonvielfalt vorab auflisten |
| Maschinenbeschickung | Klarer Nutzen, wenn der Bediener an der Maschine wartet | Vorrichtung und Greifsicherheit müssen reproduzierbar sein |
| Verpacken und Pick-and-Place | Kurzer Takt, messbare Ausbringung | Mit der Variantenvielfalt wird der Greifer komplexer |
| Schweißen | Hoher Gewinn bei Qualitätskonstanz und Sicherheit | Bauteiltoleranz und Spannkonzept entscheiden |
Diese vier haben wir in eigenen Beiträgen behandelt: Roboterpalettierung und Depalettierung, Maschinenbeschickung in CNC und Metallbearbeitung, Schweißroboter und Roboterschweißen.
Wo der erste Roboter nicht hingehört
- An eine Station mit ständig wechselndem Produkt. Eine wöchentlich wechselnde Produktfamilie vervielfacht im Erstprojekt Programmier- und Greiferkosten.
- An eine Aufgabe ohne schriftliches Qualitätskriterium. Eine Prüfung nach dem Muster “der Meister sieht das” lässt sich nicht automatisieren, bevor das Kriterium definiert ist.
- Dorthin, wo Teile völlig ungeordnet ankommen. Griff in die Kiste ist technisch lösbar, als Erstprojekt aber ein schwerer Einstieg. Vorher lohnt ein Blick in 3D-Bin-Picking-Technologie und Bin Picking: Investition und Amortisation.
- An den einzigen Engpass des Werks. Stillstände während der Inbetriebnahme treffen die gesamte Produktion.
- In eine Abteilung, die niemand verantwortet. Ist keine Person benannt, die den Roboter täglich betreibt und kleine Anpassungen macht, steht die Anlage binnen Monaten still.
Die physische Seite der Aufstellung
Ist die Anwendung gewählt, beeinflusst die physische Anordnung der Zelle die Projektkosten unmittelbar. Die im Feld am häufigsten übersprungenen Punkte:
- Platz und Zugang: Stapler- und Palettenzugang gehören ebenso geplant wie der Arbeitsraum des Roboters.
- Sicherheit: Zaun, Türverriegelung, Bereichsscanner oder Personenerkennung. Soll die Anlage neben Menschen arbeiten, steht die Risikobeurteilung am Anfang; Cobot-Anwendungen haben wir unter diesem Aspekt betrachtet.
- Zuführung und Abführung: Wie das Teil in die Zelle kommt und sie verlässt, kostet oft mehr Engineering als der Roboter selbst.
- Wartungszugang: Für Greiferwechsel, Reinigung und Störungsbeseitigung praktikablen Zugang lassen.
- Versetzbarkeit: Soll die Zelle später an eine andere Linie, werden Rahmen und Versorgung entsprechend ausgelegt.
Reicht die Stückzahl?
Ein einfacher Weg zu prüfen, ob sich eine Roboterinvestition lohnt, ist die jährliche Gesamtdauer der Aufgabe. Multiplizieren Sie Taktzeit mit Jahresstückzahl; wie vielen Personenstunden entspricht das? Für einige hundert Stunden in einer Schicht ist ein Roboter meist zu teuer, bei zwei oder drei Schichten dreht sich das Bild schnell. Die Zahl der Schichten ist oft entscheidender als die Stückzahl.
Amortisation: sichtbarer und unsichtbarer Nutzen
Der sichtbare Nutzen ist leicht zu rechnen: eingesparte Personenstunden und zusätzliche Ausbringung. Der unsichtbare Nutzen ist häufig größer:
- Konstante Qualität und weniger Ausschuss
- Geringeres Unfallrisiko
- Weniger Druck bei Personalsuche und -bindung für harte Tätigkeiten
- Kapazitätswachstum ohne zusätzliche Einstellungen
Die tatsächlichen Kosten gehen über den Hardwarepreis hinaus: Greifer, Vorrichtung, Sicherheitstechnik, Zuführmechanik, Software und Inbetriebnahme können zusammen den Hardwareposten übersteigen. Aufgeschlüsselt haben wir das im Beitrag zu den Integrationskosten in der Roboterautomation.
Vor dem Kauf: PoC und schriftliches Abnahmekriterium
Ein erstes Roboterprojekt sollte mit einer Machbarkeitsprüfung an Ihren eigenen Teilen beginnen. Zwei Dinge sind einzufordern: ein Versuch mit echten Teilen und ein schriftliches Abnahmekriterium. Das Kriterium lautet nicht “es funktioniert”, sondern nennt Zahlen: Zieltaktzeit, Erfolgsquote und die im Umfang enthaltenen Teilevarianten. Weitere Punkte für den Angebotsvergleich haben wir im Beitrag Automatisierungsunternehmen auswählen gesammelt.
Sechs häufige Fehler bei der ersten Roboterinvestition
- Die schwierigste Aufgabe wählen und den Roboter in eine unmögliche Prüfung schicken
- Den Roboter bestellen, bevor die Teilezuführung geplant ist
- Greifer und Vorrichtung nicht ins Budget aufnehmen
- Keine Verantwortlichen für Wartung und täglichen Betrieb benennen
- Die Bedienerschulung auf eine einmalige Präsentation reduzieren
- Das Abnahmekriterium nicht in den Vertrag schreiben
Wie MIS Otomasyon arbeitet
Bei ersten Roboterprojekten wählen wir zuerst die Anwendung und danach den passenden Roboter und die passende Kamera; wir sind an keine einzelne Marke gebunden. Unsere Lösungen für Greifen und Platzieren finden Sie auf der Seite MIS-PICK, und für eine Machbarkeitsprüfung an Ihrem Bauteil und Ihrer Linie fordern Sie eine Demo an.