BLOG
Fabrikada İlk Robotu Nereye Koymalı?
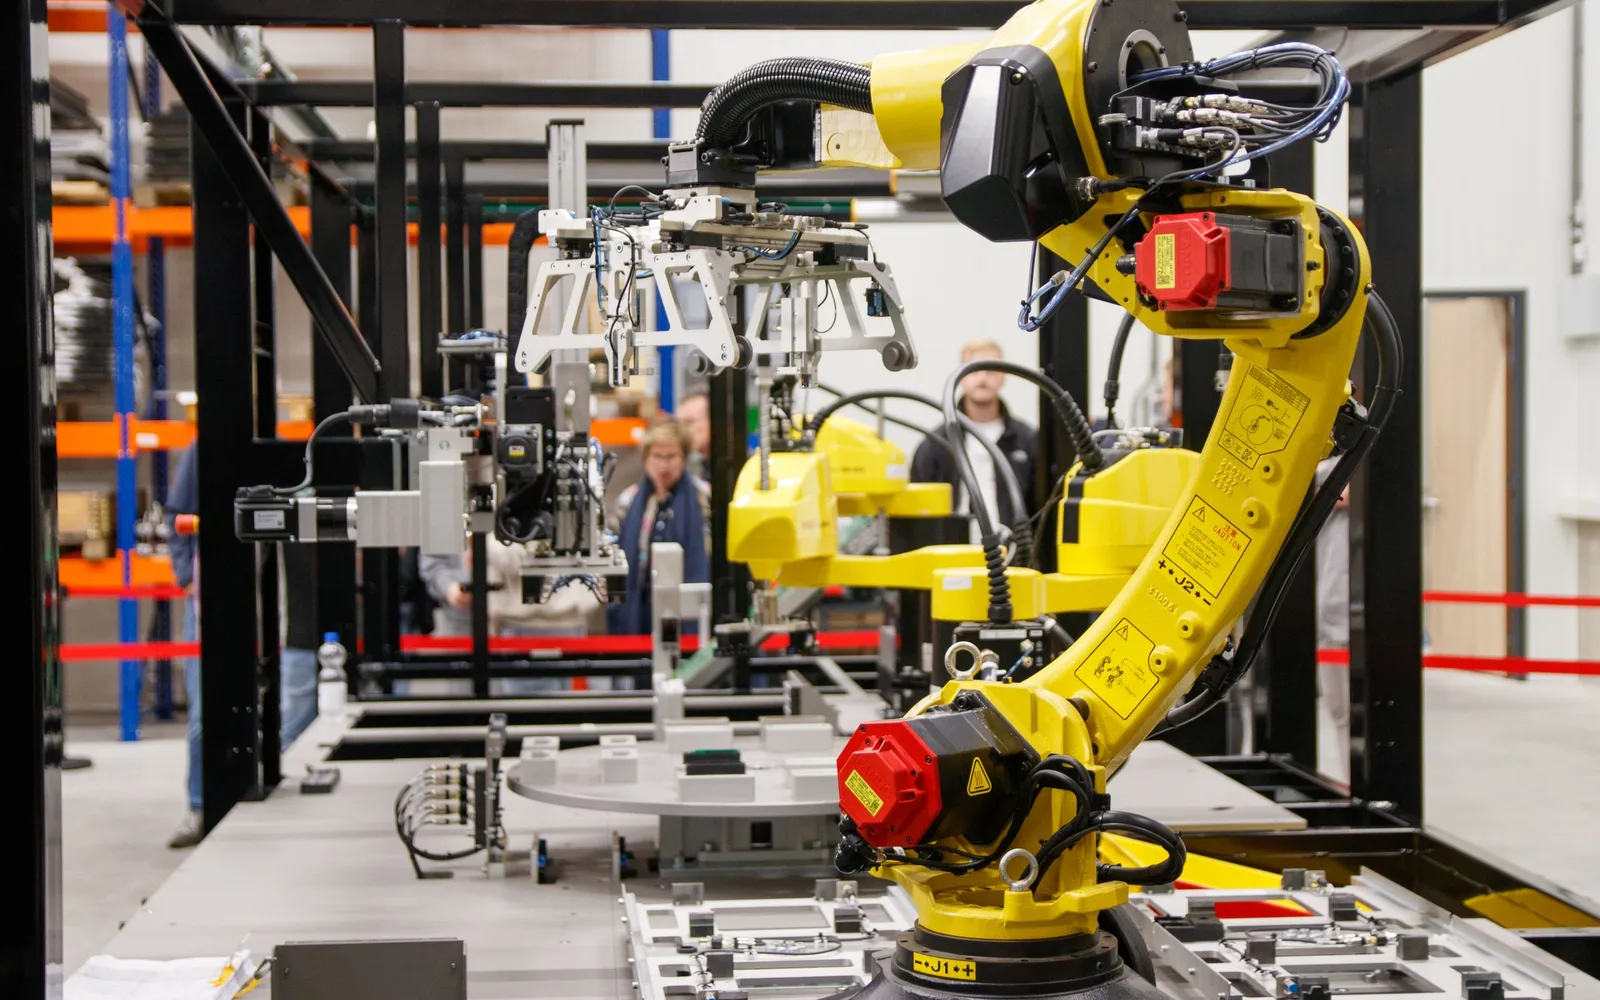
İlk robot yatırımında en kritik karar hangi marka robotun alınacağı değil, robotun hangi işe konulacağıdır. Yanlış seçilen ilk uygulama sadece o projeyi değil, şirketin otomasyona bakışını da bozar: bir kez “biz denedik olmadı” denen tesiste ikinci yatırım yıllarca gündeme gelmez. Bu yazıda ilk robot için doğru işin nasıl seçileceğini, hangi uygulamaların başlangıç için uygun olduğunu ve nereye robot konulmaması gerektiğini anlatıyoruz.
İlk Robot İçin Doğru İşin Beş Özelliği
- Tekrarlıdır. Aynı hareket gün boyu tekrarlanıyorsa robot iyi iş çıkarır. Her parçada değişen, karar gerektiren işler ilk proje için uygun değildir.
- Parça sunumu düzenlidir. Parçanın robota nasıl geleceği, projenin yarısıdır. Paletli, tepsili veya konveyörle düzenli gelen parça, karışık kasadan gelen parçadan çok daha kolaydır.
- Ölçülebilir bir çıktısı vardır. Saatte kaç parça, kaç hurda, kaç dakika duruş. Ölçülemeyen işte robotun kazancı da tartışmalı kalır.
- İnsan için zor veya risklidir. Ağır kaldırma, sıcak ortam, keskin kenar, tekrarlı zorlanma. Buradaki kazanç sadece hız değil, iş güvenliği ve personel devir hızıdır.
- Durursa fabrika durmaz. İlk projeyi tesisin tek kritik noktasına kurmak gereksiz risktir. Öğrenme dönemi için ikinci derecede kritik, ama görünür bir iş daha doğrudur.
En Sık Buradan Başlanıyor
| Uygulama | Neden ilk projeye uygun | Dikkat edilecek |
|---|---|---|
| Paletleme ve depaletleme | Tekrarlı, ağır iş; parça düzeni bellidir | Palet deseni ve koli çeşitliliği baştan listelenmeli |
| Tezgah besleme | Operatör tezgah başında bekliyorsa kazanç nettir | Fikstür ve parça tutuculuk tekrarlanabilir olmalı |
| Kutulama ve pick and place | Kısa çevrim, ölçülebilir çıktı | Ürün çeşidi arttıkça gripper karmaşıklaşır |
| Kaynak | Kalite tutarlılığı ve iş güvenliği kazancı yüksek | Parça toleransı ve bağlama düzeni belirleyicidir |
Bu dördünün ayrıntısını ayrı yazılarda ele aldık: robotik paletleme ve depalletizing, CNC ve metal işlemede makine besleme, kaynak robotu ve robotik kaynak sistemleri.
İlk Robotu Nereye Koymamalı?
- Ürünün sürekli değiştiği istasyona. Haftada bir değişen ürün ailesi, ilk projede program ve gripper maliyetini katlar.
- Kalite kriterinin yazılı olmadığı işe. “Usta bakar anlar” denen bir kontrol robotla otomatikleştirilemez, önce kriterin tanımlanması gerekir.
- Parçanın tamamen düzensiz geldiği yere. Karışık kasadan parça alma teknik olarak çözülebilir bir iştir, ancak ilk proje için zor bir başlangıçtır. Bu konuya girmeden önce 3D bin picking teknolojisi ve bin picking yatırım ve geri dönüş yazılarımıza bakmanızı öneririz.
- Fabrikanın tek darboğazına. Devreye alma sırasında oluşacak duruşlar tüm üretimi etkiler.
- Kimsenin sahiplenmediği bölüme. Robotu günlük işletecek ve küçük ayarları yapacak bir kişi belirlenmemişse sistem birkaç ay içinde kenarda kalır.
Yerleşimin Fiziksel Tarafı
Uygulama seçildikten sonra hücrenin fiziksel yerleşimi projenin maliyetini doğrudan etkiler. Sahada en çok atlanan başlıklar şunlar:
- Alan ve erişim: robotun çalışma alanı kadar, forklift ve palet erişimi de planlanmalıdır.
- Güvenlik: çit, kapı kilidi, alan tarayıcı veya insan algılama. İnsanla aynı alanda çalışacaksa risk değerlendirmesi baştan yapılmalıdır; cobot uygulamalarını bu açıdan ele almıştık.
- Besleme ve tahliye: parçanın hücreye nasıl gireceği ve nasıl çıkacağı çoğu zaman robotun kendisinden daha fazla mühendislik ister.
- Bakım erişimi: gripper değişimi, temizlik ve arıza müdahalesi için pratik erişim bırakılmalıdır.
- Taşınabilirlik: hücrenin ileride başka bir hatta taşınma ihtimali varsa şasi ve besleme buna göre tasarlanır.
Hacim Yeterli mi?
Robot yatırımının mantıklı olup olmadığını anlamanın basit yolu, işin yıllık toplam süresine bakmaktır. Çevrim süresi ile yıllık parça adedini çarpın; bu iş kaç insan saatine denk geliyor? Tek vardiyada birkaç yüz saatlik bir iş için robot genellikle pahalı kalır, aynı iş iki veya üç vardiyada dönüyorsa tablo hızla değişir. Vardiya sayısı, çoğu zaman parça adedinden daha belirleyicidir.
Geri Dönüş: Görünen ve Görünmeyen Kazanç
Görünen kazanç kolay hesaplanır: kazanılan insan saati ve artan üretim. Görünmeyen kazançlar çoğu tesiste daha büyüktür:
- Kalite tutarlılığı ve azalan hurda
- İş kazası riskinin düşmesi
- Zor işlerde personel bulma ve elde tutma sorununun azalması
- Kapasite artışında yeni işçi almadan büyüyebilme
Yatırımın gerçek maliyeti ise donanım fiyatından ibaret değildir: gripper, fikstür, güvenlik, besleme mekaniği, yazılım ve devreye alma toplamda donanımdan büyük bir kalem oluşturabilir. Bunu robotik otomasyonda entegrasyon maliyeti yazımızda kalem kalem açtık.
Satın Almadan Önce: PoC ve Yazılı Kabul Kriteri
İlk robot projesine kural olarak kendi parçalarınızla yapılan bir fizibilite ile başlanmalıdır. İstenecek iki şey var: gerçek parçalarla yapılan bir deneme ve yazılı kabul kriteri. Kabul kriteri “çalışıyor” değil, sayılarla ifade edilmelidir: hedef çevrim süresi, başarı oranı, hangi parça çeşitleri kapsamda. Teklifleri karşılaştırırken bakılması gereken diğer başlıkları otomasyon firmaları nasıl seçilir yazımızda topladık.
İlk Robot Yatırımında Sık Yapılan Altı Hata
- En zor işi seçip robotu imkansız bir sınavda denemek
- Parça besleme düzenini planlamadan robot siparişi vermek
- Gripper ve fikstürü bütçeye koymamak
- Bakım ve günlük işletme sorumlusunu belirlememek
- Operatör eğitimini tek seferlik sunuma indirgemek
- Kabul kriterini sözleşmeye yazmamak
MIS Otomasyon Nasıl Çalışıyor?
İlk robot projelerinde önce uygulamayı seçiyor, sonra o uygulamaya uygun robot ve kamerayı belirliyoruz; tek markaya bağlı değiliz. Parça alma ve yerleştirme tarafındaki çözümlerimizi MIS-PICK sayfasında inceleyebilir, kendi parçanız ve hattınız için fizibilite istiyorsanız demo talebi oluşturabilirsiniz.