BLOG
Greifer oder Roboterhand? Den richtigen Greifer für Pick and Place wählen
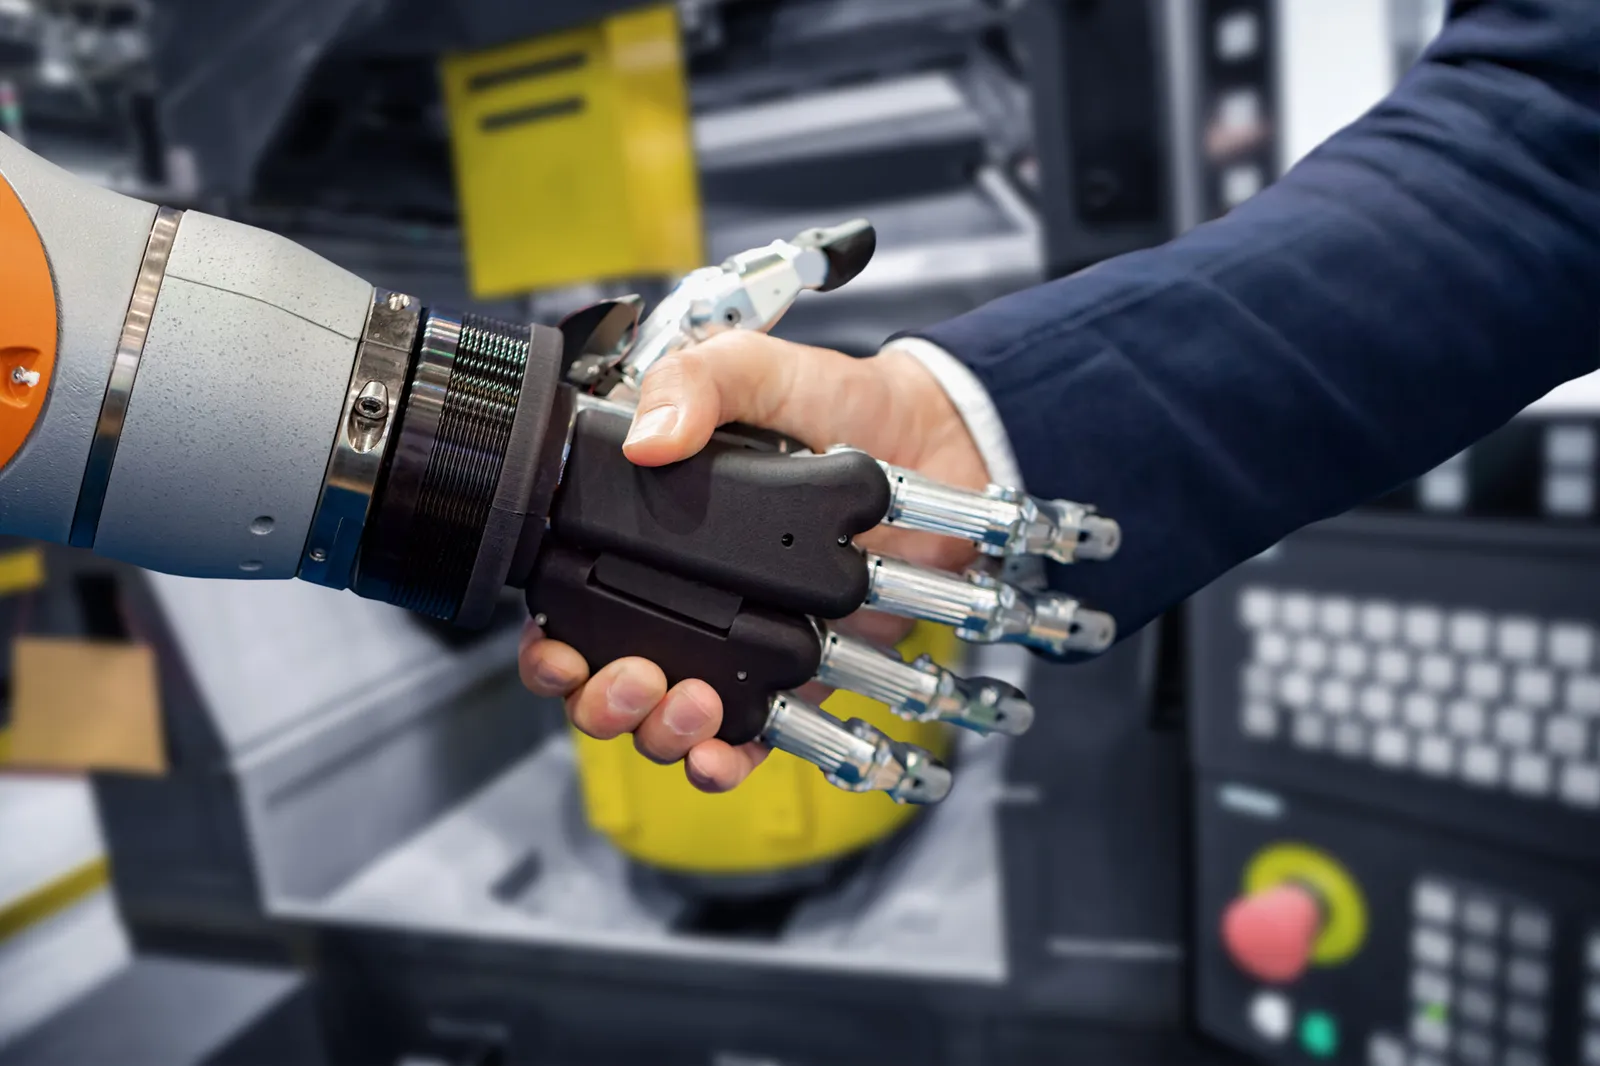
In Roboterprojekten steht meist die Robotermarke im Mittelpunkt, doch in der Praxis entscheidet oft das Werkzeug, das das Teil berührt. Der Roboter fährt den richtigen Punkt an; ob er das Teil greifen kann, ohne dass es rutscht, gequetscht wird oder herunterfällt, hängt vom Greifer ab. In diesem Beitrag behandeln wir Greifertypen, wann eine Roboterhand nötig ist und welche Fragen Sie bei der Greiferauswahl für Pick and Place stellen sollten.
Was ist ein Greifer?
Ein Greifer ist das Werkzeug am Ende des Roboterarms, das das Teil fasst; in der Fachsprache auch Endeffektor genannt. Der Roboter führt die Bewegung aus, der Greifer ist jedoch die einzige Komponente mit Kontakt zum Teil. Deshalb bestimmen Gewicht, Form, Oberfläche und Empfindlichkeit des Teils die Greiferwahl unmittelbar.
Greifertypen und ihre Grenzen
| Typ | Funktionsweise | Stark bei | Grenze |
|---|---|---|---|
| Vakuum | Hält das Teil mit Saugnäpfen | Glatte, geschlossene Flächen wie Kartons, Bleche und Glas; hohe Geschwindigkeit | Halt lässt bei porösen, gelochten, öligen oder stark gewölbten Flächen nach |
| Pneumatischer Parallelgreifer | Zwei oder drei Backen öffnen und schließen per Druckluft | Robuste, einheitliche Teile; geringe Kosten, einfache Wartung | Kraft und Position kaum einstellbar; jede Teilefamilie braucht eventuell eigene Backen |
| Elektrisch (Servo) | Motorgetriebene Backen mit programmierbarer Position und Kraft | Teile unterschiedlicher Größe, einstellbare Greifkraft | Teurer als pneumatisch; wird mit der Traglast größer |
| Magnetisch | Hält mit Elektro- oder Permanentmagnet | Bleche und Stahlteile | Funktioniert nur bei magnetischen Werkstoffen |
| Soft-Greifer | Flexible Finger passen sich der Form an | Lebensmittel, Obst und unregelmäßig geformte Produkte | Begrenzte Traglast und Positioniergenauigkeit |
| Mehrfinger-Roboterhand | Gelenkige Finger mit Kraftregelung über taktile Sensoren | Sehr vielfältige und empfindliche Teile; geschickte Aufgaben wie Drehen und Fügen | Für einfache, einheitliche Aufgaben unnötig komplex und teuer |
Sechs Fragen für die richtige Greiferauswahl
- Wie schwer ist das Teil und wo liegt sein Schwerpunkt? Die Traglast des Roboters schließt das Greifergewicht ein. Ein schwerer Greifer verringert die Kapazität, die für das Teil bleibt.
- Wie ist die Oberfläche? Geschlossene, glatte Flächen eignen sich für Vakuum, poröse oder ölige Flächen für mechanisches Greifen.
- Ist das Teil empfindlich oder verformbar? Ein Greifer mit fester Kraft kann Glas, Lebensmittel oder dünnen Kunststoff beschädigen. Hier muss die Greifkraft gemessen und angepasst werden.
- Wie viele Varianten gibt es, und wie oft wechseln sie? Bei einer Teileart ist ein einfacher Greifer am effizientesten. Mit wachsender Variantenzahl kommen Werkzeugwechsler und Backensätze oder eine Universalhand ins Spiel.
- Wie kommt das Teil an? Geordnete Teile greift ein einfacher Greifer. Bei chaotisch im Behälter liegenden Teilen muss der Greifer den von der Bildverarbeitung gefundenen Greifpunkt erreichen, ohne Nachbarteile zu berühren.
- Was passiert nach dem Greifen? Nur Pick and Place, oder muss das Teil gedreht, in eine Aufnahme gesteckt oder sein Barcode gescannt werden?
Wann ist eine Roboterhand nötig?
Eine Mehrfinger-Roboterhand ersetzt nicht jeden Greifer. In diesen Fällen macht sie jedoch einen echten Unterschied:
- Hohe Produktvielfalt: Eine Hand greift Produkte unterschiedlicher Form und Härte ohne Werkzeugwechsel.
- Empfindliche Produkte: Taktile Sensoren erfassen den Kontaktmoment und die aufgebrachte Kraft, die Hand passt die Greifkraft an das Produkt an.
- Aufgaben, die Geschick erfordern: Ein Teil drehen, einen Stecker fügen oder ein Paket wenden, um den Barcode zu scannen, ist mit Parallelbacken schwierig.
- Für Menschen gestaltete Stationen: An Werkbänken, Behältern mit Griffen oder Laborgeräten für die menschliche Hand passt sich eine Roboterhand leichter an.
Wann ist eine Roboterhand unnötig?
In einer Zelle, die den ganzen Tag einen Kartontyp aufnimmt und auf eine Palette setzt, ist ein Vakuumgreifer schneller und günstiger. Beim Beladen einer Maschine mit robusten, einheitlichen Metallteilen genügt ein pneumatischer oder elektrischer Greifer. Eine Roboterhand bringt dort Mehrwert, wo Vielfalt, Empfindlichkeit oder Geschick ein echtes Problem sind. Fehlen diese, ist ein einfacher Greifer die richtige Wahl.
MIS-TOUCH: eine taktile Roboterhand
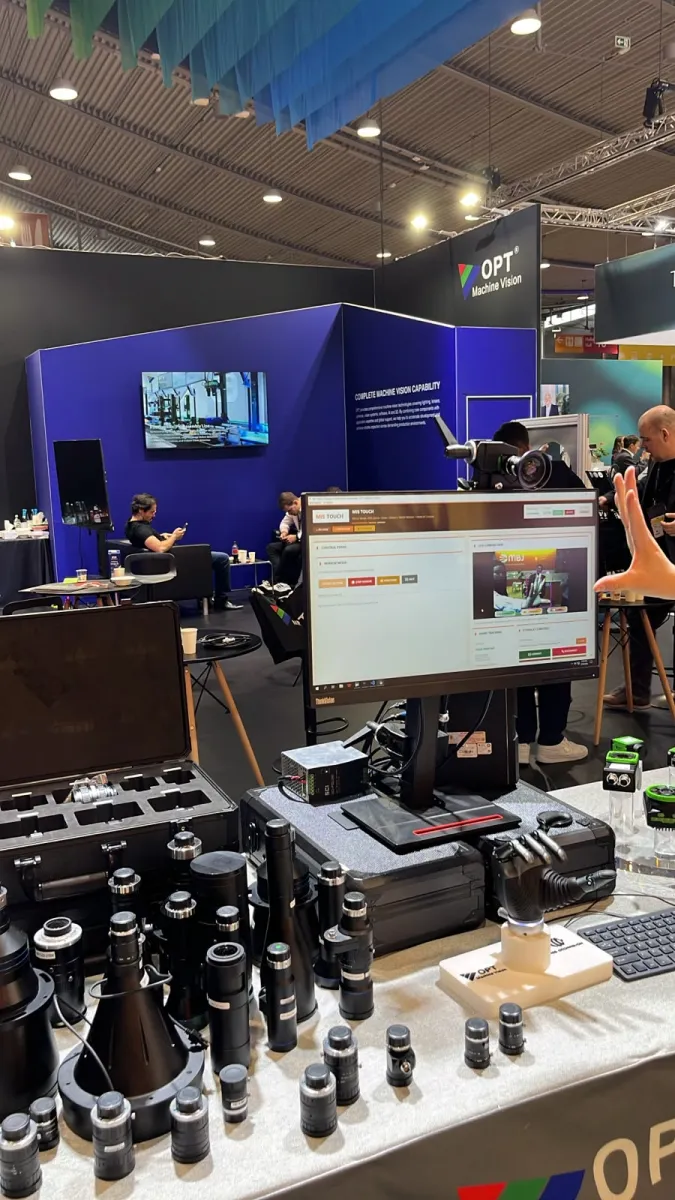
MIS-TOUCH ist die taktile Roboterhand von MIS Automation. In Fingern und Handfläche sitzen insgesamt 508 Drucksensoren, mit denen die Hand die Oberfläche des Objekts und die Greifkraft erfasst. Hybride Kraft-Positions-Regelung und eine Soft-Landing-Funktion ermöglichen das Greifen, ohne das Teil zu quetschen.
MIS-TOUCH lässt sich an Industrierobotern wie FANUC, ABB, KUKA und Yaskawa, an Cobots und an humanoiden Robotern montieren und kommuniziert über industrielle Protokolle wie EtherCAT. Hauptanwendungen sind Präzisionsmontage, Elektronik, Medizintechnikfertigung und Laborautomation.
Nächster Schritt
Wenn Sie nicht sicher sind, welcher Greifer zu Ihrem Teil passt, besprechen wir Ihre Anwendung gern anhand eines Musterteils. Starten Sie ein Projektgespräch.