BLOG
Gripper mı, Robot El mi? Pick and Place İçin Doğru Tutucu Seçimi
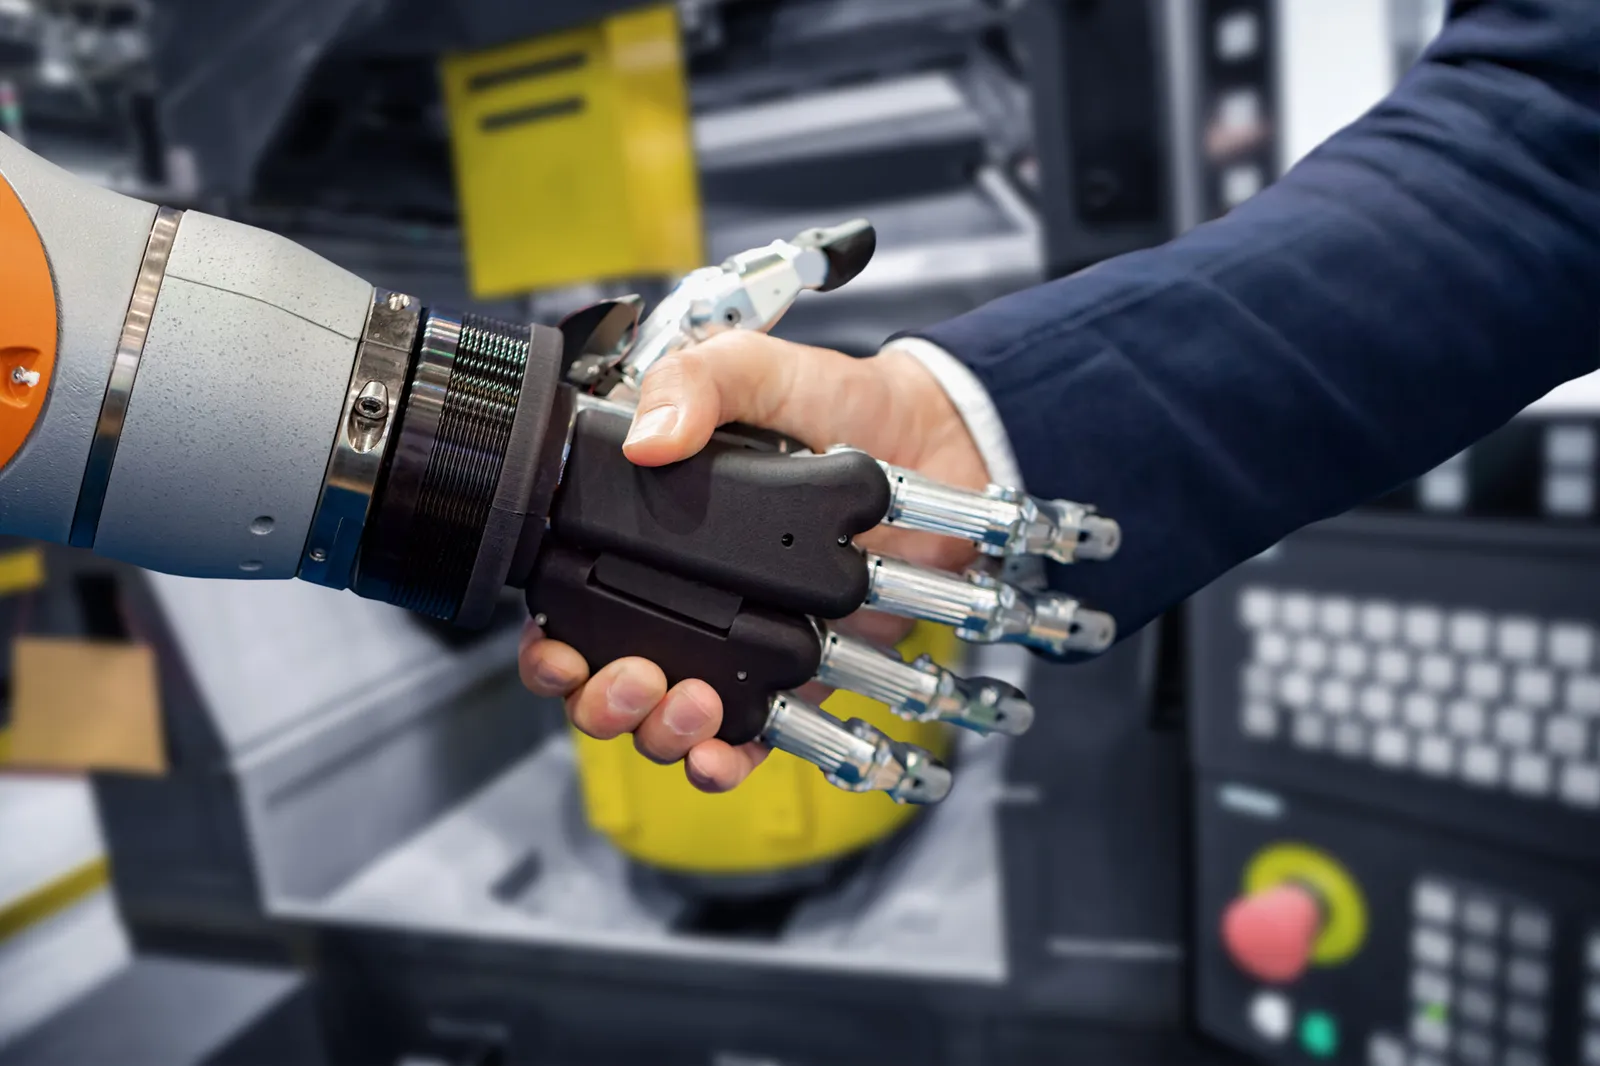
Robot projelerinde en çok konuşulan konu robotun markasıdır, ama sahada projenin kaderini çoğu zaman parçaya dokunan uç belirler. Robot doğru noktaya gider; parçayı kaydırmadan, ezmeden ve düşürmeden kavrayıp kavrayamayacağı ise tutucuya bağlıdır. Bu yazıda gripper tiplerini, robot elin ne zaman gerekli olduğunu ve pick and place uygulamaları için tutucu seçerken sorulması gereken soruları anlatıyoruz.
Gripper Nedir?
Gripper, robot kolun ucuna takılan ve parçayı kavrayan araçtır; literatürde "end effector" olarak da geçer. Türkçede tutucu veya kavrayıcı denir. Robot hareketi yapar, gripper ise parçayla temas eden tek bileşendir. Bu yüzden parçanın ağırlığı, şekli, yüzeyi ve kırılganlığı gripper seçimini doğrudan belirler.
Gripper Tipleri ve Sınırları
| Tip | Nasıl çalışır | Güçlü olduğu yer | Sınırı |
|---|---|---|---|
| Vakumlu | Vantuzlarla parçayı emer | Koli, sac, cam gibi düz ve kapalı yüzeyler; yüksek hız | Gözenekli, delikli, yağlı veya çok eğri yüzeylerde tutuş zayıflar |
| Pnömatik paralel | Basınçlı havayla iki veya üç çene açılıp kapanır | Sağlam ve tek tip parçalar; düşük maliyet, basit bakım | Kuvvet ve konum ayarı sınırlı; her parça ailesi için ayrı çene gerekebilir |
| Elektrikli (servo) | Motorla sürülen çeneler; konum ve kuvvet programlanır | Farklı boyutlarda parçalar, ayarlanabilir kavrama kuvveti | Pnömatiğe göre pahalı; yük arttıkça boyutu büyür |
| Manyetik | Elektromıknatıs veya kalıcı mıknatısla tutar | Sac ve çelik parçalar | Yalnızca manyetik malzemede çalışır |
| Yumuşak (soft) | Esnek parmaklar parçanın şekline uyum sağlar | Gıda, meyve ve düzensiz şekilli ürünler | Taşıma kapasitesi ve konum hassasiyeti sınırlı |
| Çok parmaklı robot el | Eklemli parmaklar; dokunsal sensörlerle kuvvet kontrolü | Çok çeşitli ve kırılgan parçalar; çevirme, takma gibi el becerisi isteyen işler | Basit ve tek tip işlerde gereğinden karmaşık ve pahalı |
Doğru Tutucuyu Seçmek İçin Altı Soru
- Parça ne kadar ağır, ağırlık merkezi nerede? Robotun taşıma kapasitesi tutucunun ağırlığını da kapsar. Ağır bir tutucu, robotun parçaya ayırabileceği kapasiteyi azaltır.
- Yüzey nasıl? Kapalı ve düz yüzey vakuma, gözenekli veya yağlı yüzey mekanik kavramaya uygundur.
- Parça kırılgan mı, deforme olabilir mi? Sabit kuvvetle kapanan bir gripper cam, gıda veya ince plastikte hasar bırakabilir. Bu parçalarda kavrama kuvvetinin ölçülüp ayarlanması gerekir.
- Kaç farklı parça var, ne sıklıkla değişiyor? Tek tip parçada basit gripper en verimli seçimdir. Çeşit arttıkça ya takım değiştirici ve çene setleri ya da çok amaçlı bir el gündeme gelir.
- Parça hücreye nasıl geliyor? Düzenli gelen parçayı basit bir gripper alır. Kasada karışık duran parçada ise tutucu, görüş sisteminin bulduğu kavrama noktasına çevredeki parçalara çarpmadan ulaşabilmelidir.
- Kavradıktan sonra ne yapılacak? İş sadece al-bırak mı, yoksa parçayı çevirmek, bir yuvaya takmak veya barkodunu okutmak gibi ek bir hareket var mı?
Robot El Ne Zaman Gerekli?
Çok parmaklı bir robot el her gripperın yerine geçmez. Şu durumlarda ise gerçek bir fark yaratır:
- Ürün çeşidi yüksekse: farklı şekil ve sertlikteki ürünleri tek el, tutucu değiştirmeden kavrayabilir.
- Ürün kırılgansa: dokunsal sensörler temas anını ve uygulanan kuvveti algılar, el kavrama kuvvetini ürüne göre ayarlar.
- İş el becerisi istiyorsa: parçayı çevirmek, konnektör takmak veya bir paketi döndürüp barkodunu okutmak paralel çeneyle zordur.
- İstasyon insan için tasarlanmışsa: insan eline göre yapılmış tezgahlarda, tutamaklı kaplarda veya laboratuvar ekipmanında robot el daha kolay uyum sağlar.
Robot El Ne Zaman Gereksiz?
Tek tip koliyi gün boyu alıp palete koyan bir hücrede vakumlu gripper hem daha hızlı hem daha ucuzdur. Sağlam, tek tip metal parçaları tezgaha yükleyen bir uygulamada pnömatik veya elektrikli gripper yeterlidir. Robot el; ürün çeşitliliğinin, kırılganlığın veya el becerisinin gerçek bir sorun olduğu yerde değer üretir. Bu sorunlar yoksa basit tutucu doğru seçimdir.
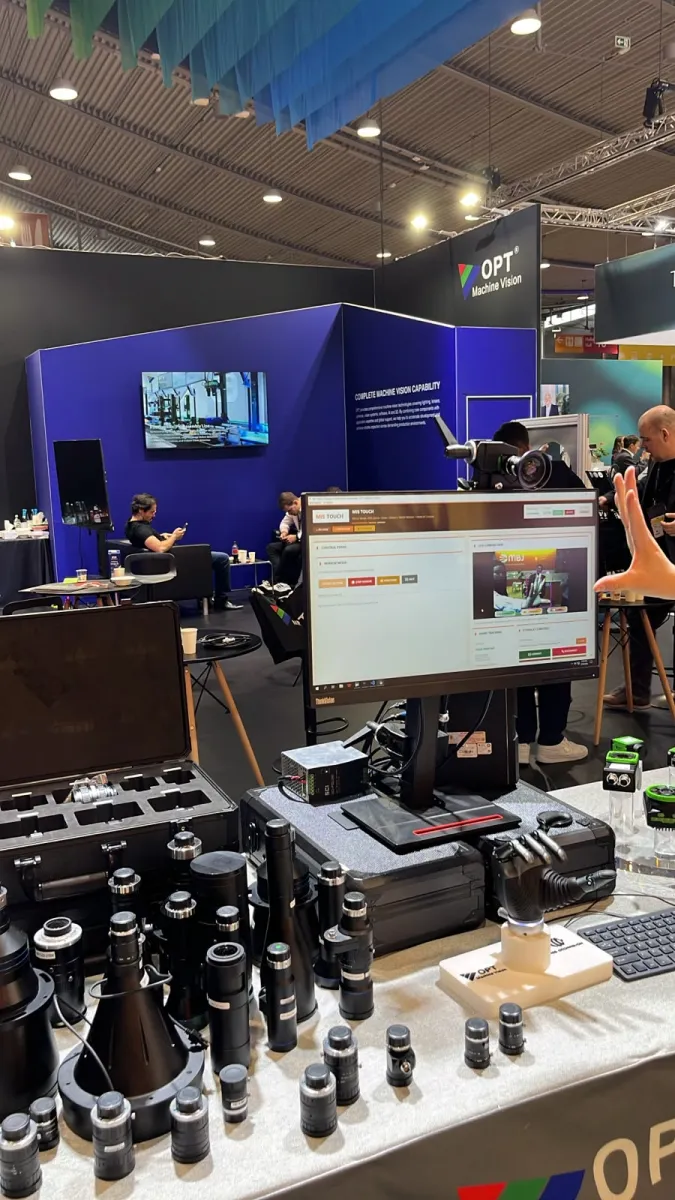
MIS-TOUCH: Dokunsal Robot Eli
MIS-TOUCH, MIS Otomasyon'un dokunsal robot elidir. Parmaklarında ve avuç içinde toplam 508 basınç sensörü bulunur; el, nesnenin yüzeyini ve kavrama kuvvetini bu sensörlerle algılar. Kuvvet-pozisyon hibrit kontrol ve yumuşak iniş fonksiyonu sayesinde parçayı ezmeden kavrar.
MIS-TOUCH; FANUC, ABB, KUKA ve Yaskawa gibi endüstriyel robot kollara, cobotlara ve humanoid robotlara monte edilebilir, EtherCAT gibi endüstriyel protokollerle haberleşir. Hassas montaj, elektronik, medikal cihaz üretimi ve laboratuvar otomasyonu başlıca uygulama alanlarıdır.
Sonraki Adım
Parçanız için hangi tutucunun uygun olduğundan emin değilseniz numune parçanızla birlikte uygulamanızı konuşalım. Proje görüşmesi başlatın.